




El control PID (Proporcional–Integral–Derivativo) sigue dominando gran parte de la industria porque ofrece una combinación difícil de superar: simplicidad, robustez, bajo costo, facilidad de implementación y resultados suficientemente buenos para una enorme variedad de procesos.
¿Por qué sigue vigente?
1. Es matemáticamente simple
El PID trabaja con el error entre la referencia y la variable medida:
y genera la señal de control:
Cada término tiene una función clara:
- P — Proporcional: responde al error actual.
- I — Integral: elimina el error permanente.
- D — Derivativo: anticipa cambios observando la velocidad del error.
2. Funciona muy bien con procesos industriales reales
Muchos procesos industriales pueden aproximarse razonablemente mediante dinámicas relativamente simples:
- temperatura
- presión
- caudal
- nivel
- velocidad
- posición
- tensión
- corriente
- control de motores
Por ejemplo, mantener un horno industrial a 500 °C no necesariamente requiere un algoritmo avanzado de inteligencia artificial. Un PID correctamente ajustado puede mantener la temperatura con excelente precisión.
3. Es extremadamente robusto
En una planta industrial existen:
- ruido de sensores
- cambios de carga
- perturbaciones
- variaciones de temperatura ambiente
- envejecimiento de componentes
- cambios en las características del proceso
El PID puede continuar funcionando aceptablemente aun cuando el modelo matemático del proceso no sea perfecto.
Esto es particularmente importante frente a técnicas de control que dependen de modelos muy precisos.
4. Está integrado directamente en la automatización industrial
Un PID no necesita necesariamente un computador dedicado.
Puede ejecutarse dentro de:
- PLC
- DCS
- variadores de frecuencia
- servodrives
- controladores de temperatura
- controladores de procesos
- sistemas SCADA mediante la capa de control correspondiente
- sistemas embebidos
Por ejemplo:
Sensor → PLC → PID → Variador → Motor → Proceso
El PID puede formar parte del propio bloque de control del PLC.
5. Es fácil de entender y mantener
Este punto es fundamental en la industria.
Un técnico o ingeniero puede revisar:
y comprender rápidamente qué está haciendo el controlador.
En una planta funcionando 24/7, esto tiene un enorme valor.
No se necesita que el personal de mantenimiento sea especialista en aprendizaje automático o en técnicas avanzadas de control para diagnosticar un lazo PID.
6. Existe una enorme infraestructura alrededor del PID
Después de décadas de utilización industrial existen métodos, experiencia y herramientas para:
- sintonización
- autotuning
- anti-windup
- filtrado derivativo
- control en cascada
- feedforward
- gain scheduling
- control de razón
- control override
- limitación de salida
- bumpless transfer
Por eso, cuando alguien dice simplemente «control PID», en realidad existe todo un ecosistema de técnicas industriales construido alrededor de él.
Un ejemplo industrial
Imaginemos el control de velocidad de un motor:
Referencia:
Velocidad medida:
Entonces:
El término proporcional aumenta inmediatamente la acción de control.
Si el motor se mantiene, por ejemplo, en 1480 rpm debido a una carga permanente, queda:
El término integral continúa actuando hasta eliminar ese error estacionario.
Si la velocidad comienza a aumentar demasiado rápidamente hacia los 1500 rpm, el término derivativo puede actuar anticipadamente para reducir la tendencia al sobreimpulso.
El resultado buscado es:
con mínimo error, poco sobreimpulso y estabilidad.
¿Y por qué no reemplazarlo por IA o control avanzado?
Porque «más avanzado» no significa automáticamente «mejor para todas las aplicaciones».
Un controlador predictivo basado en modelo (MPC), control adaptativo, control difuso o técnicas basadas en IA pueden ser extraordinariamente útiles en determinados procesos.
Pero si un PID consigue:
±0,5 °C, ±1 rpm o ±0,1 bar con suficiente estabilidad y confiabilidad
puede no existir una razón económica o técnica para reemplazarlo. En automatización industrial, una pregunta fundamental no es: «¿Cuál es el algoritmo más sofisticado?» sino: «¿Cuál es el controlador más simple que cumple los requisitos del proceso?» Y muy frecuentemente la respuesta sigue siendo PID.
La idea fundamental
El PID ha sobrevivido porque ocupa un punto muy interesante del diseño de control:
Simplicidad ←── PID ──→ Prestaciones
con una excelente relación entre:
costo + robustez + facilidad de implementación + mantenibilidad + desempeño.
Por eso, incluso en plantas con PLC, redes industriales, variadores, SCADA, DCS, IoT e inteligencia artificial, es perfectamente normal encontrar miles de lazos PID funcionando simultáneamente.
1. La arquitectura real de un lazo PID
Un lazo industrial típico puede representarse así: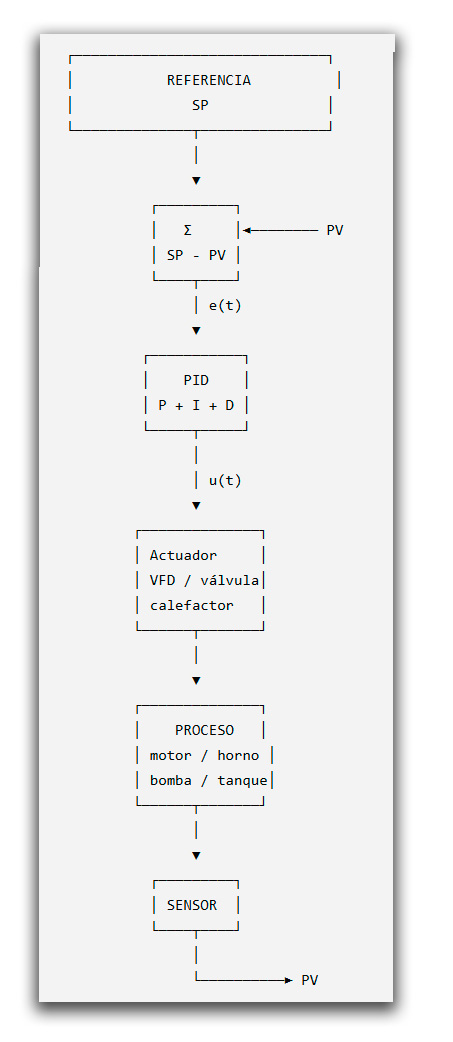
La clave es que el controlador no controla directamente la variable física.
Controla un actuador, y éste modifica el proceso.
2. Los tres componentes del PID
La ecuación continua es:
Pero en un PLC no trabajamos realmente con tiempo continuo.
El PLC trabaja mediante muestreo.
Por ejemplo:
significa que cada 100 ms el controlador:
- lee el sensor,
- calcula el error,
- ejecuta el algoritmo,
- actualiza la salida.
3. Acción proporcional — P
La parte proporcional es:
Supongamos:
Entonces:
Si:
tenemos:
Por lo tanto, cuanto mayor sea el error, mayor será la acción de control.
Pero existe un problema
La acción proporcional por sí sola puede dejar un error estacionario.
Por ejemplo:
pero el sistema termina estabilizándose en:
6Entonces:
Existe todavía una diferencia entre referencia y variable controlada.
Aquí aparece el término integral.
4. Acción integral — I
La acción integral acumula el error:
Conceptualmente:
«Si el error continúa existiendo, seguiré aumentando mi acción hasta eliminarlo.»
Por eso el integral es fundamental para eliminar el error permanente.
Ejemplo
Supongamos:
| Tiempo | SP | PV | Error |
|---|---|---|---|
| 0 s | 100 | 90 | 10 |
| 1 s | 100 | 93 | 7 |
| 2 s | 100 | 96 | 4 |
| 3 s | 100 | 98 | 2 |
| 4 s | 100 | 99 | 1 |
| 5 s | 100 | 100 | 0 |
Aunque el error vaya disminuyendo, mientras exista:
el integral continúa acumulándose.
Finalmente:
5. El gran problema del integral: WINDUP
Aquí aparece uno de los conceptos más importantes del PID industrial:
Integral Windup
Supongamos que tenemos un motor cuya velocidad máxima corresponde a:
El operador solicita:
pero el motor solamente puede alcanzar:
El error permanece:
El término integral sigue acumulando:
Pero la salida ya está físicamente limitada:
El controlador continúa «acumulando deuda integral».
Cuando posteriormente el SP vuelve a 1000 rpm, el PID puede tener una enorme cantidad de integral acumulada.
Resultado:
sobreimpulso + recuperación lenta + comportamiento aparentemente extraño.
Por eso los controladores industriales incorporan:
Anti-Windup
Existen diferentes estrategias:
- clamping
- conditional integration
- back calculation
- tracking anti-windup
En aplicaciones profesionales esto es fundamental, no un detalle secundario.
6. Acción derivativa — D
La acción derivativa responde a la velocidad del error:
La idea puede expresarse así:
«No solamente me interesa cuánto error existe; me interesa qué tan rápidamente está cambiando.»
Supongamos:
pero está creciendo rápidamente.
El derivativo reacciona con fuerza.
Si el error está disminuyendo rápidamente:
la acción derivativa puede actuar en sentido contrario.
Por eso suele describirse como una acción anticipativa.
7. Pero el derivativo tiene un enemigo
El ruido.
Los sensores industriales nunca son perfectamente limpios.
Podemos tener:
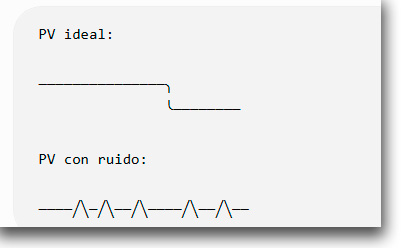
El término derivativo calcula:
Una pequeña variación rápida puede producir una derivada importante.
Por eso un PID industrial normalmente no utiliza una derivada ideal sin filtrado.
Se utiliza un:
Derivative Filter
Una implementación habitual incorpora un filtro de primer orden.
Conceptualmente:
donde
determina la intensidad del filtrado.
8. Algo muy importante: derivar el error o la PV
En teoría:
Pero si cambiamos bruscamente el setpoint:
el error cambia instantáneamente.
Esto puede provocar un Derivative Kick.
Por eso muchos controladores industriales implementan la derivada sobre la variable medida:
en lugar de derivar directamente el error.
Esto permite evitar un golpe derivativo cuando el operador cambia el SP.
9. PID digital
Ahora llegamos al corazón de la implementación en un PLC.
En lugar de:
utilizamos una suma:
Y para la derivada:
Entonces:
donde:
= instante actual
= instante anterior
= período de muestreo
Esto es lo que permite ejecutar el PID dentro de un sistema digital.
10. El período de muestreo es crítico
Supongamos que tenemos un proceso rápido.
Si:
pero el proceso cambia significativamente en 100 ms, el controlador está tomando decisiones demasiado lentamente.
Por el contrario, si tenemos un proceso térmico extremadamente lento y utilizamos un período excesivamente pequeño, podemos estar gastando recursos del PLC sin obtener un beneficio real.
Por eso:
No existe un único
correcto para todos los procesos.
11. Ejemplo industrial: control de temperatura
Supongamos un horno:
Sensor:
Entonces:
El PID calcula una salida:
El PLC entrega esa orden al sistema de potencia.
Por ejemplo:
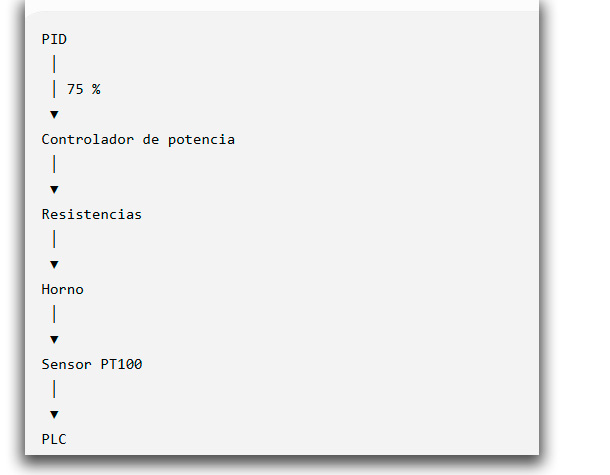
La temperatura comienza a subir:
El PID reduce progresivamente la potencia.
12. Ahora aparece otro concepto profesional: la sintonización
¿Cómo obtenemos:
?
Eso se denomina:
Tuning
Existen numerosos métodos.
Uno de los más conocidos históricamente es:
Ziegler–Nichols
Pero en instalaciones industriales modernas también se utilizan:
- autotuning
- identificación del proceso
- respuesta escalón
- métodos IMC
- Lambda tuning
- relay feedback
- modelos de primer orden con retardo
La sintonización correcta depende del proceso.
13. No todos los PID industriales necesitan las tres acciones
Esto es muy importante.
Podemos tener:
Control P
Control PI
Control PD
Control PID
En la industria, PI es extremadamente común.
Por ejemplo:
- caudal → PI
- presión → PI
- nivel → PI
- velocidad → PI
Mientras que determinados sistemas de posición o procesos con dinámicas específicas pueden beneficiarse del término derivativo.
Por eso:
PID no significa necesariamente que siempre debamos utilizar P + I + D en su máxima expresión.
14. Y aquí aparece algo todavía más interesante
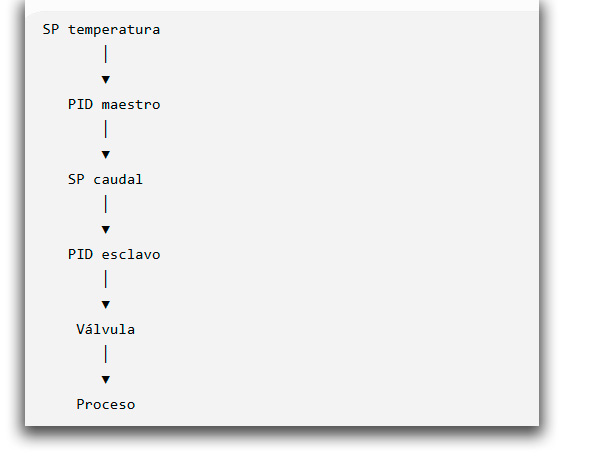
En una planta industrial rara vez encontramos un PID completamente aislado.
Podemos construir arquitecturas mucho más sofisticadas:
Control en cascada
También:
Feedforward + PID
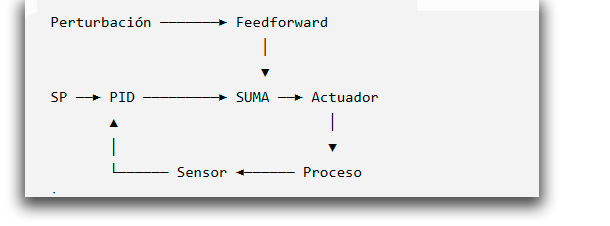
Aquí el sistema no espera únicamente a que aparezca el error.
Intenta anticiparse a la perturbación.
15. La evolución del PID
Y esto nos lleva a la respuesta más profunda a tu pregunta inicial.
El PID no ha sobrevivido porque la industria se haya quedado tecnológicamente atrás.
Ha sobrevivido porque ha evolucionado.
Hoy podemos tener:
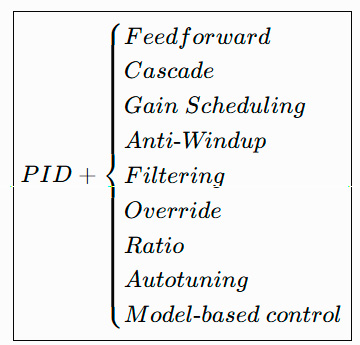
Por eso un sistema moderno puede utilizar PID como núcleo de control, mientras otras técnicas inteligentes se encargan de optimizarlo.
Una visión profesional completa
Podemos pensar en una jerarquía:
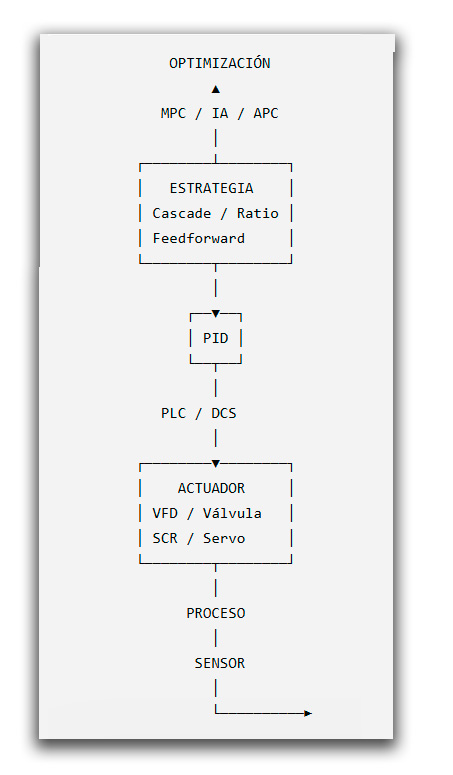
El PID no necesariamente compite contra las tecnologías modernas. En muchos sistemas modernos, trabaja junto a ellas.
PD: También puedes ver Control PID resumido
 Si te gusto y es de utilidad nuestro contenido, coméntalo y comparte para continuar nuestro trabajo www.electricistas.cl